東大 理学系研究科 天文学専攻 専門科目(数学・物理学・天文学) 2024年度 院試 過去問 解答例・解説(解説4項目)
解説4項目の分野は数学1項目です。解説はすべて、答案例は大問1問ぶんを公開しています。PDFの収録範囲は商品ページで確認できます。問題本文は含みません。
最終更新:
数学 — ルジャンドル多項式と球面調和関数
設問1(a) ロドリグの公式を計算する
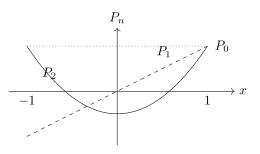
ロドリグの公式は、整数 に対し、 次の多項式 を 回微分し、規格化係数 を掛ける定義である。微分で次数が だけ下がるので は 次となる。微分の回数と、最初に取るべき乗をともに とする点が、単なる の微分とは異なる。
この規格化で となる理由も確かめられる。 にライプニッツの公式を使い、 へ代入する。 回の微分を全て に当てた項だけが残り、その値は 。定義の分母と打ち消し合う。 の結果でも 、 を満たす。
球対称な問題の角度依存を扱うとき、 には を入れる。従って は、極方向で正、赤道で負となる偶関数型の角度分布を表す。今回の設問ではまだ角度へ置換せず、定義された変数 の多項式として答える。
次数の違う多項式との直交性も、この例を検算する方法になる。 前者は定数 と、後者は との直交を示す。一般にロドリグの式へ 次未満の多項式を掛けて積分すると、部分積分を 回行える。 は両端で 重の零点を持つため境界項が消え、相手側の 階微分が0となる。定義と直交性が結び付く理由である。
分母の を落とすと となり、 の値を2倍にする。1回しか微分しないと という奇関数となり、次数も3のままである。 の定義なら偶関数かつ2次となること、端点の値が1となることを計算の後で確認できる。さらに原題で与えられたルジャンドル方程式へ代入すると、 より となり、別の条件からも係数を確かめられる。
の形を同じ区間で比較する。次数に応じて符号を変える回数が増え、積分で相殺できることを確認できる。
自己内積も計算すると これは後で与えられる の規格化 の の場合である。端点での値を1にそろえる規格化と、積分した長さを1にそろえる規格化は異なる。ルジャンドル多項式そのものの自己内積は1とは限らず、球面調和関数では追加の係数を掛ける。
設問1(b) 母関数から三項漸化式を導く
母関数は無限個の多項式を、補助変数 の各次数の係数として一つの関数へまとめる。 では 自体を微分せず、 の微分だけが を生む。この区別により隣接する次数の多項式の関係が得られる。 を固定すれば 内で母関数が解析的であり、級数の項別微分と係数比較を使える。
微分すると 。右辺の分母を と共通にするため を掛ける。左辺の三つの和は、それぞれ 最後の二つは開始次数が異なるので、まず で比較し、 は元の和に戻って確認する。得られた整理後の式は でも成り立ち、負の添字の多項式を導入する必要はない。
から 、 の微分の式から 。 では となり、前問の直接微分と一致する。 なら より 。母関数とロドリグの公式という二つの表示で、同じ系列を順に作れる。
母関数の の係数を単純にずらすだけでなく、微分による整数係数も保つ必要がある。 と誤ると、 で を得て規格化が2倍になる。また の係数を としたままにすると、次数の異なる項を比べることになる。各和を同じ へ書き直すのが係数比較の前提である。
漸化式は で となり、全て を保つ。 では を保ち、偶奇性 とも整合する。こうした端点と対称性の検査は、高次を手計算したときの一つの係数や符号の誤りを見つけやすい。
同じ母関数を今度は で微分すると、。 微分の式と組み合わせた係数比較から も得られる。例えば なら右辺は で、左辺の と一致する。この微分の関係は隣接次数の漸化式とは別の情報であり、特に角度 による変化を調べる際に使える。 で単に を割る表示へしてから代入せず、元の多項式としての関係を使う。
設問2 階多項式の微分方程式
階多項式は を 回微分したものへ を掛ける関数で、ここでは原題の符号規約に従う。 は非負整数で、非零の多項式を得る通常の範囲は 。原題は既に の方程式を与えているため、求めるのは新しい未知関数 へ移したときの係数である。 回の微分そのものを再度展開する必要はない。
の前の因子を とすれば、対数微分は となる。さらに 。これを積の微分 へ使うと答案の二式が得られる。定数 は微分しないが、 も に依存しているため分母の微分を落とさない。
の係数は 。 の係数では このように がそのまま残るのでなく、因子を微分した項と合わさって へ変わる。
では に戻り、。また なら原題の定義で となり、 を代入すると左辺は0となる。正負どちらの全体位相を採っても同次方程式は同じであり、式の確認と符号規約の選択を混同しない。
を解く際に と逆にすると、 の係数に余分な が残る。特に で本来 の係数を とし、上の具体例を満たさなくなる。また の項を とすると、 の残差は となり0ではない。
導出は の開区間で行った。端点 は方程式の正則特異点である。球面上で正則な解を選ぶ条件は、任意の解へ端点を代入して分母を0にする操作とは別に扱う。 とするとこの項は になり、方位角の依存と結び付く。
端点でどの解が正則かは、方程式自身からも見える。 の近くで 、 とすると 。最も特異な次数の係数は なので、 を得る。 では の枝が有限となり、定義の と対応する。 では指数が重なり、もう一つの解は一般に対数的に特異となる。微分方程式の全解を求めることと、球面で正則な階多項式を選ぶことの違いを、この境界の振舞いから説明できる。
設問3 角度部分の方程式
変数分離は、ある変数にしか依存しない量と、残りの変数にしか依存しない量の和が全ての座標で0となるとき、それぞれを定数と置く方法である。ここでは原題が動径側の分離定数を と指定している。そのため角度の演算子の固有値は となる。独立な二つの定数を別々に選ぶことはできない。
球面の角度ラプラシアンを と書けば 。係数の は球面の幾何によるもので、平面の直交座標の へ置換できない。動径部分はこの角度成分と合わせて、元の3次元のラプラシアンを構成する。
とさらに分離すると 。 を用いれば 従って角度方程式は前問の階多項式の方程式になる。この変換により、 と 、 の各項の対応が具体的に分かる。 を一周して同じ値に戻る一価性が を要求し、両極で正則な解では となる。
の解は定数であり、角度微分が全て0となる。 では として を直接計算できる。動径の方程式は と を解に持ち、 なら が調和関数になることとも一致する。どちらの動径解を選ぶかは原点・無限遠や境界条件に依存する。
角度側へ同じ符号の を固有値として移すと、 の では左辺が となり原式を満たさない。また を掛けずに動径項と角度項を分離すると、角度の定数へ が残り、定数ではなくなる。割り算は が0でない局所で行い、得た微分方程式を元の積へ代入して零点にも延長する。
角度演算子の固有値が非正となることは、球面上の積分からも証明できる。正則で一価な なら部分積分により 方位角の境界項は周期性で消え、極の項は正則性と により消える。固有値が である答案の符号は、この一般的な負号とも整合する。定数だけが右辺0となるので、 の球面上で正則な解が定数であることも分かる。
設問4(a) 方位角の直交積分
複素指数関数 は円周上のフーリエ基底である。整数 なら で値が変わらず、円の同じ点へ戻る条件を満たす。異なる整数のモードは、一周で正負の位相が打ち消し合って内積が0となる。ここで使うデルタは連続変数のディラックのデルタ関数ではなく、添字が等しいとき1、それ以外0のクロネッカーのデルタである。
と を分ける理由は、原始関数の を前者に使えないためである。 はどちらの整数の場合も0に見えるが、 ではその表示が で、積分値0とは言えない。元の積分へ戻れば定数1を一周積分して となる。
具体的に なら の実部・虚部の積分がともに0。 なら で0にならない。正規化した 同士の内積はちょうど となるので、球面調和関数の規格化定数にも が現れる。
整数という条件を外すと結論は変わる。例えば では で、0ではない。従って「異なる振動数なら常に直交する」という一般論でなく、一周の区間と整数の波数が組になった結果である。積分区間を途中までの にすると、整数であっても一般に同じデルタの式にはならない。
複素共役を落として を内積とすると、指数が になり、得られるのは 。例えば で0を出し、本来の自己内積 と逆になる。球面調和関数の直交性で共役が片側に必要なのは、この差を保つためでもある。積分結果の係数 を1としてしまうと、次問で規格化定数を同じ倍率で誤る。
フーリエ係数の取出しにも同じ積分を使える。有限和 に を掛けて一周積分すれば、。他の整数モードが全て消え、求める一つだけを取り出せる。無限和でも、和と積分を交換できる収束条件のもとで同じ結果になる。デルタの式は記号的な約束でなく、この係数選択を実現する直交積分である。
設問4(b) 球面上の規格化
球面上の内積は面積の角度要素 で定義する。半径1の球面なので はなく、全立体角は 。 の積分に含まれる が、 の と対応する。 では なので、負号と積分の向きを同時に直すと区間は になる。
初めに を積分することで、階数が異なる の場合を0と決められる。残る の場合だけが、原題の同じ に関する階多項式の直交式を使える。先に に対してまで同じ直交式を当てる必要はない。次に なら極角の積分も0となり、二つの添字が別々の角度から直交性を得る。
の場合、規格化定数の2乗が これに と階多項式の積分 を掛けると1。位相 は絶対値の2乗で消える。負の でも、原題の と共役の関係を使うと同じ規格化となり、正負の添字を別の長さの関数として扱わない。
なら 。球面積 を掛けて自己内積が1になる。 なら 、 と の から再び1。一般式で階乗が消える計算を、簡単な関数の積分から独立に確かめられる。
を落とすと の自己内積は となり、1ではない。方位角の を忘れると を出す。また共役を省くと前問のとおり が選ばれ、 の自己内積が0になってしまう。規格化と直交性は同じ積分の、添字が一致する場合と異なる場合である。
球面上の関数を と展開できる場合には、直交性から 。また有限和について となる。モードごとの寄与を混ぜずに大きさを比較できるため、天体の表面分布や角度依存するポテンシャルの展開でこの規格化を使う。係数の取出しに共役を付ける側を逆にすると、複素共役を取った係数へ変わるので、内積の定義から最後までそろえる。
解答
設問1(a) ロドリグの公式を計算する
定義で とすれば、分母は 。多項式を展開してから2回微分すると 従って
設問1(b) 母関数から三項漸化式を導く
と置く。 で微分すると の係数を比較して 従って
の式は である。
設問2 階多項式の微分方程式
、、 と置く。 から 原題の へ代入して整理すると
設問3 角度部分の方程式
をラプラス方程式へ代入し、 を掛けると 第1項が指定の なので
設問4(a) 方位角の直交積分
と置く。 なら被積分関数は1で積分は 。 なら 従って
設問4(b) 球面上の規格化
と置くと 。方位角の積分は前問より 。従って に絞り、 へ変換すると
答案例
物理学1 — 二準位系・結晶欠陥・断熱消磁
設問1(a) 縮重度を含む励起状態の割合
温度 の熱浴と平衡にある系では、特定の微視的状態の確率は 、 で与えられる。分配関数 はその重みの総和で、確率の合計を1へ規格化する。縮重しているとは同じエネルギーを持つ異なる状態が複数あることである。励起状態は3状態あるため、一つの状態の重みを3倍してから割合を求める。
基底のエネルギーが実際に0である必要はない。 とすれば 、励起確率の分子も 。全体のエネルギーの原点の変更は分子分母で消える。このため分かっているエネルギー差だけで求められる。
ここでは気体が希薄で原子間の相互作用を無視でき、内部状態を単一原子の熱平衡分布で扱う。並進運動の分配関数は、同じ原子の二つの内部状態で共通な因子として比から消える。また次の励起準位との隔たりが より十分大きいという原題の指定により、そこへの重みを省ける。二準位の式を、任意に高い温度まで現実のヘリウムへ適用するという意味ではない。
では と小さくなる。形式上 では となる。高温で確率が1/2へ向かわないのは、二つの「エネルギー」ではなく、合計四つの微視的状態に分布するからである。常に となることも符号と規格化の検査になる。
縮重度を落とした は、低温で正しい割合の約1/3となる。分子に3を入れても分母を のままにすると、高温極限が となり確率の上限1を超える。また励起状態の割合を に比例させると、低温ほど高い準位へ集まる逆の分布になる。どの微視的状態を合計し、どの全状態で割るかを式に対応させる。
正準分布そのものは、平均エネルギーと確率の和を固定し、 を最大化して得られる。未定乗数を用いると 、規格化で となる。熱浴とエネルギーを交換する条件が、エネルギーだけを等重率で数える模型からこの指数の重みへ移す理由である。縮重度は最大化後に同じエネルギーの状態を合計して現れるので、エネルギー差を3倍することとは異なる。
設問1(b) 電子ボルトから熱励起率へ
電子ボルトは温度でなくエネルギーの単位で、電荷 が1ボルトの電位差を通るときのエネルギー である。 なので、原題の電荷を用いると 。一方 はボルツマン定数に絶対温度を掛けたエネルギーで、指数 は無次元になる。
熱エネルギーは 。励起にはその約23倍のエネルギーが必要なので、温度が1万Kでもこの準位の割合は非常に小さい。温度の数値の大きさだけで励起が多いと判断せず、対象の準位差と比較する。
電卓を使わず原題の を使えば この粗い対数近似では約 、指数をより正確に計算すれば である。求める有効数字1桁ではともに と答えられる。途中の近似による差と、最後の有効数字の丸めを区別する。
分母を1へ近似した誤差も評価できる。 とすれば厳密な式は 。相対誤差は約 であり、与えられた定数や対数の近似の誤差に比べて無視できる。指数の分母に を使うことと、分配関数の分母を1へ近似することは別の操作である。
20 eVをそのまま で割ると、異なる単位を混ぜて 程度の無意味な指数を作る。温度の を掛け忘れると を とし、実質0というだけの値にする。また縮重度3を忘れると約 となり、有効数字1桁でも答えが変わる。最終値が確率として無次元で小さく、前問の低温極限と一致することを確認する。
温度を少し変えた際の感度は、低占有率の を対数微分して と求まる。この例では約23なので、温度が1\%変わるだけでも割合は約23\%変化する。原題の定数を有効数字以上に細かく扱っても、この指数的な感度を超える精度を主張できない。絶対的には極小な割合でも、温度の指標として大きく変化することが分かる。
設問2(a) 増えた格子点と空孔の数え方
状態数は、区別できる格子点のどこが空いているかによって数える。原子自身は互いに区別しないという指定なので、同じ占有格子の中で原子を交換しても別の配置ではない。空孔の位置を選べば残りの 個の場所には原子が一つずつ入り、追加の選択はない。この意味で原子の位置を 個選ぶ数 と数えても同じになる。
表面への移動は原子を系の外へ捨てる操作ではない。原題では表面に新しい格子点が増え、そこにも空孔が等しく生じ得る。従って候補となる格子点を元の 個に固定しない。欠陥数 の増加に伴い、配置を数える母集団自体が へ変わる点が、固定個数の格子点で空孔を作る模型との違いである。
組合せの分母の理由を順序付きで確かめる。最初は 通りに空孔の位置を順に選べるが、一つの空孔集合は選択順を 通り変えて数えている。そこで を割ると答えになる。原子の交換をさらに 回掛けることは、原子を区別しない条件に反する。
小さい例で とすれば、3個の格子点のうち空孔の位置は3通りで 。 なら4個の格子点から2個を空けて6通り。公式もそれぞれ を与える。実際の問題は だが、こうした有限例で何を数えているかを検査できる。
とすると上の で2通りしか数えず、表面に増えた格子点を落とす。また とすると一つの位置を複数の空孔へ選べる上、選択順も区別してしまう。例えば では16とし、正しい6を大きく超える。一つの格子点に原子は高々一つという占有条件を、空孔の選択にも保つ必要がある。
この状態数は欠陥数を固定した場合の縮重度であり、熱平衡で実現する はまだ求めていない。次問のエントロピーはこの数の対数、さらにその次でエネルギーの増加との競合を使って平衡の欠陥数を決める。
同じ数は、原子 個を印として横一列に並べ、間の 個の区間へ空孔の個数を割り振る数としても得られる。非負整数 の解の数は、 個の空孔と 個の区切りを並べる 。空孔が隣接していても、端に集まっていても一つずつ数える。この対応では、もともとの格子点か追加された点かに別の印を付けない。原題が全てのサイトを等価とする条件と一致する。移動の時間順序を数えるのではなく、最終的な配置を数えていることも明確になる。
設問2(b) 配置エントロピーの密度
ボルツマンの関係 は、同じ巨視的条件を満たす微視的配置の数をエントロピーへ結び付ける。独立な系を合わせたとき状態数は積、エントロピーは和となるため対数を使う。ここではエネルギーが により のみに依存するので、欠陥数を固定した全ての配置を同じ重みで数えている。
スターリング近似の主要項を3個の階乗へそれぞれ適用する。線形項は と消える。対数の中の を明示すると、 となり、 の係数も 。この消去により原子当たりの量が、原子数の絶対値でなく欠陥の比 だけで決まる。
近似は で、対数の補正項より に比例する項が支配的な範囲に用いる。 であっても が十分大きい状況はあり得る。「希薄な欠陥」と「欠陥が1個しかない場合」を同じ近似としない。小さい で正確な数が必要なら、前問の階乗の式へ戻る。
では 、 なので 欠陥のない完全結晶の配置は一つで となることに対応する。 なら 。微分すると 、二階微分は で、欠陥を増やす配置上の利得は次第に小さくなる。
固定 個のサイトの式を流用して とすると、表面の追加サイトが消える。 でその式は0となり、正しい と食い違う。また を とすると、 の項を落とす。どの階乗へどの大きな整数を入れたかを残してから比 へ変換する。
設問2(c) 欠陥を作るエネルギーとの競合
温度の熱力学的定義は、他の独立変数を固定したときの である。欠陥数を増すとエネルギーは増えるが、配置数も増えてエントロピーを得る。この二つが熱浴との平衡条件を満たすところで欠陥数が決まる。エントロピー最大だけを使って、エネルギーの費用 を無視するわけではない。
微分は 、。定数の1が消えて対数の比になる。 は原子数なので固定し、サイト数 の 依存は微分する。この点を落とすと分母の まで変わる。
自由エネルギー からも確かめられる。平衡条件 は同じ式を与え、 得られた点は安定な最小であり、極大の不安定な欠陥数を選んでいない。 の整数性は、巨視的に大きい数を連続変数で近似する範囲では相対的に小さい。
なら と希薄になる。例えば なら厳密な主要式で 、指数だけの近似では である。温度を0へ近づけると欠陥が減る。一方、高温でこの模型が巨大な を予測しても、実際の結晶の構造や一定の形成エネルギーの仮定を無制限に延長できるとは言えない。
式の分母がボース分布に似ていても、ここで欠陥をボース粒子と仮定したわけではない。増える格子点の組合せを微分した結果である。 は固定サイトの二状態模型に対応し、この原題では異なる。希薄近似 を全温度での答えとすると、上の例で1/100と1/101の区別を失う。また と置くと単位が合わず、 という無次元の指数を得られない。
有限の について平均の欠陥数を直接数える方法もある。 と置き、全ての を合計するこの模型の分配和は 最後の等号は幾何級数 を 回微分して係数を比較すれば得られる。従って 。一方、答案は巨視的なスターリング近似で求めた代表値 であり、相対差は で消える。有限個の正確な平均と、巨視的な分布の最頻値を区別できる。さらに なので、多数の欠陥がある範囲では相対ゆらぎが小さい。
設問3(a) 磁気モーメントの自由エネルギー
磁場中の磁気モーメントのエネルギーは 。原題では向きが平行・反平行の2方向に制限され、エネルギーは二値に分かれる。モーメント間の相互作用や内部磁場を無視できるため、各原子の状態の選択は独立であり、全系の分配関数は となる。格子の位置に固定したモーメントの自由度を数えているので、交換の階乗 を新たに割らない。
ヘルムホルツ自由エネルギーと正準分配関数の関係は 。確率 をギブズのエントロピー へ入れると となるため、 が得られる。この式を独立な 個の和に適用すると答案となる。
であるから、 は常に正で対数を取れる。 ではエネルギーが同じ二状態があり 。 で なら となり 。全モーメントが低い準位へそろった基底エネルギーへ戻る。
磁化も結果の確認に使える。 は、二状態の確率差 と一致する。低温・強磁場では 、弱磁場では と温度に反比例する。この検査は自由エネルギーの負号と指数の符号を同時に確かめる。
とすると、 で分配関数0となり、二つの状態があるという数え方に反する。また と対数を落とすと、自由エネルギーが に比例する加法性を失い、 で となる。微視的状態の和、独立系の積、対数で得る巨視的な和を順に区別する。
設問3(b) 固定磁場で温度を微分する
エントロピーを得る微分では、式の前にある と、対数の中の の両方が変化する。 は温度に独立な定数ではない。 固定という添字は、どの外部条件を保って微分するかを表す。磁場を変えて温度も変化する経路の微分とは区別する。
対数の微分は 。積の微分から、最初の を微分する項が 、内部の を微分する項が になる。 に含まれる を微分することも、 の変化を加えることもない。
二状態の確率は 、。これらを へ代入すると、 より同じ式となる。熱力学の温度微分と、確率分布の情報量という二つの方法が一致する。
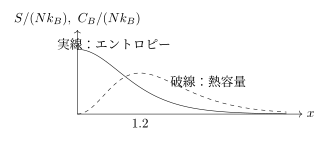
では なので 。 では片方の状態が確率1へ近づき 。また 磁場と温度の比が大きいほど整列が進みエントロピーが減る。固定磁場での熱容量は で、安定な二準位系の性質とも整合する。
対数の中の温度依存を落として とすると、低温で と発散し、基底状態の配置が一つになることと矛盾する。積の微分の符号を誤って とすると、やはり低温で が残る。低温の二つの大きな項の差が0へ向かうため、別々の項の見かけの大きさだけから物理的結論を出さない。
エントロピーと熱容量を同じ で描くと、低温でどちらも0へ近づく一方、熱容量は途中で最大となることが分かる。 の微分は 。従って最大点は 、約 にある。エネルギー差と熱エネルギーが同程度のとき、温度変化による占有率の移り変わりが最も大きい。
設問3(c) 低温で残る指数的なエントロピー
この低温近似で小さいのは である。二準位のエネルギー差は なので、高い準位の占有率は約 となる。各準位が にあることと、励起に必要な差が であることを区別する。原点からの一方のエネルギーだけを活性化エネルギーにしない。
前問の式で 、 だけを使うと、二つの主要項が相殺して0となる。求めたいのは最初に残る非零の項であるため、その次の指数の精度までそろえて展開する必要がある。、 を同時に使うと答案の形となる。
先に得る は、原題が要求する より一段詳しい近似である。後者へ進む際に捨てる1の相対的な大きさは 、指数の次の次数は 程度。異なる二つの近似を行っている。 では1を落とすだけで約9\%の差があり、 なら約2.4\%となる。低温という条件を式の精度と対応させて読む。
確率からも理由が分かる。、 なので、二値のエントロピーは 。希少な励起の確率と、その確率の対数が掛かるため という形になる。温度0で減る速さは指数的であり、前にある は発散を引き起こさない。
と指数を落とすと低温で発散する。 を用いると準位差を半分と誤り、 では 倍も大きな割合を予測する。また とすると、 の2を二重に数えて が低温にも残る。指数関数の定義へ戻り、相殺の後に必要な次数まで保つ。
設問3(d) 可逆断熱の磁場と温度の比
熱力学で可逆な過程は を満たす。原題のゆっくりした磁場変化を熱平衡を保つ可逆過程として扱い、熱流がないなら となる。断熱という言葉だけで、任意の速さの不可逆な操作までエントロピー一定とは言えない。ここでは独立な二準位系が準静的に平衡をたどる条件が使われている。
前問の低温式も、 とすれば が個別には現れず比だけに依存する。この関数は低温の の範囲では一対一なので、 一定と分かる。厳密な前問の の導関数を使うと、低温の展開による誤差を持ち込まず同じ結論が出る。初めの がそのまま となるため、終状態でも指定の低温条件を満たす。
物理的には磁場を弱めると準位差 が縮む。同じ占有確率、従って同じ配置のエントロピーを保つには、熱エネルギー も同じ割合で下げる必要がある。熱を受け取っていなくても、磁場を変える外部との仕事によって内部エネルギーは変わる。断熱を内部エネルギー一定と読み替えない。
実際に は終状態で変わらない。一方内部エネルギー は に比例するため、 となる。低温ではどちらも負で、終状態は0に近づくが、温度は低下する。この系では磁場に応じてエネルギーの尺度自体が変わるため、普通の一定ハミルトニアンの加熱と同じ直感だけでは判断しない。
一定とすると で加熱を予測し、 と確率分布を変えてしまう。また 一定と置いて基底エネルギー を保とうとすると、磁場を変える操作と両立しない。 へ無制限に延長して温度を厳密に0にできるとするのも、内部相互作用や他の自由度を無視する模型の範囲外である。今回の有限の10分の1という操作について比の法則を用いる。
断熱中の仕事も式で追える。 が一定なら 、磁化 は一定なので 。磁場を弱める では系の内部エネルギーは増え、その増加が外部からの磁気的な仕事となる。一方 なので熱の出入りはない。低温でエネルギーの数値が0へ近づくことと、温度が下がることが両立するのは、準位間隔も同時に縮んでいるためである。
物理学2 — 単スリットと回折格子の干渉
設問1(a) 遠方の光路長を展開する
光の干渉では、各点からの波の振幅がほぼ同じでも、光路の微小な差が波数 を掛けた位相差として効く。従って単に としてしまうと、スリット内のどの場所からも同じ位相で届くとし、回折分布が失われる。位相の 依存を残すのがこの展開の目的である。
厳密な距離を のまわりでテイラー展開する。 なので で 。また のスクリーン方向なら 、比 となる。 と角度の二つの展開をこの順で分けると、残すべき交差項 の符号を確認しやすい。
、。これにより、全スリットに共通な と、場所ごとに変わる が生じる。後者は の点へ向かうとき、上側の の点の方が近いことに対応する。 では一次の 依存が消え、正面は全てほぼ同位相となる。
は光線の小角近似を支えるが、位相まで二次の の項を無視する遠方回折では、さらに が近似の精度を決める。この設問は の二次以上を省く指示で進めるので、その式を使う。一般の実験条件では だけから光路の誤差が波長より小さいとは限らない。共通位相のずれと、スリット内の相対位相のずれを区別する必要がある。
で符号を にすると上側ほど遠いという逆の幾何となる。対称な単スリットの強度では符号を2乗で隠すことがあるが、複素振幅や非対称な開口では違いが残る。また と交差項を落とすと、必要な がなくなり回折を記述できない。最後に の各項が全て長さの次元であることを確かめる。
位相の誤差を数で判定するなら、次に落としたスリット内の二次項はおよそ 、その最大位相差は 。例えば なら約0.0063ラジアンで小さい。一方 では、幾何的に と小さくても位相差は約6.3ラジアンで、同じ省略は精密には使えない。波長で位相を測る波の近似では、幾何的な比だけでなくこの条件を調べる。
設問1(b) スリット上の波を複素振幅で足す
同じ単色平面波から照らされる開口の各点は、位相関係を保った二次波の発生点として扱える。スクリーンでは、それぞれの電場を複素数として加えてから絶対値の2乗を取る。個々の点から来る強度を先に足すと交差項が消え、干渉の明暗は生じない。原題の振動方向が共通である条件により、偏光のベクトルを別々に追わず一つの振幅で表せる。
開口の微小部分 からの寄与を とする。 には入射振幅 と伝播の共通な振幅因子を含める。振幅の位置依存を無視するという指定に従えば、 を積分の外へ出せる。前問の のうち に依存しない部分も共通位相として外へ出し、残りだけを積分する。
正面 では積分は 。従って絶対値を1とする係数は であり、上の答案では となる。正面を複素振幅そのものとして1へ固定したければ、式全体へ を掛ければよい。どちらも単位絶対値の全体位相の違いである。
位相差はスリットの上下端で 。位相を0から一周させるように積分することで、正の寄与と負の寄与が部分的に打ち消し合う。 の符号を逆にすると被積分関数は複素共役へ変わるが、対称な区間の積分は実数で同じ値となる。光路の共通位相だけは共役にならないので、電場と強度の偶対称性を同一視しない。
規格化の係数を とすると正面の振幅が2、強度が4となる。幅が である指定を、半幅 と混同しない。また とすると被積分関数は常に1で、角度によらない強度を作ってしまう。観測する強度の2乗を取る場所は、和や積分を全て済ませた後である。
近距離で による位相差を保つ場合は、積分の核に が残り、単純なフーリエ変換の形ではなくなる。ここで用いる遠方近似と、光のコヒーレンスがともに必要である。
設問1(c) 正弦関数を割った振幅の二乗
この形を と呼ぶことがあるが、流儀によって を引数へ入れる定義もある。今回は明示した の式を使い、定義の違いを避ける。複素指数を積分した結果の は、幅を持つ一様な開口の中の位相の打消しを表す。
で表示は に見えるが、 より 。中心付近では で、中心が滑らかな極大となる。絶対値の2乗なので常に非負で、負になる振幅の領域でも強度は正である。
の で暗線が生じる。ただし は分母も消え、中心の明線である。中心の幅は最初の左右の零点の距離で決まり、開口幅を大きくすると の同じ値へ達する角度が小さくなる。大きい開口ほど細い回折像となる理由が式から分かる。
規格化した を横軸とした形を示す。これは説明用の独自作図で、原図の転載ではない。
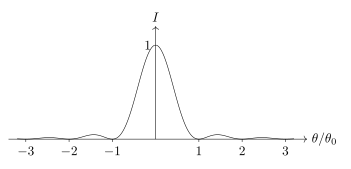
強度を のままとすると、 で負となり観測量にならない。半幅を全幅と取り違えて とすると、最初の暗線を正しい角度の半分へ置く。また中心の を零点へ数えると、正面が最暗という逆の図になる。元の積分に を代入すれば全寄与が同位相であり、この誤りをすぐ検出できる。
設問1(d) 最初の暗線と光子の横運動量
光子のエネルギーと運動量は 、真空中で なので 。進行方向が 軸から 傾く場合の 成分は である。原題は の一次までの指定なので を使う。
により となり、求めた結果自身が近似条件を満たす。横運動量は波長を短くすると全運動量が増える一方、暗線の角度が小さくなるため、その積で が消える。狭いスリットほど大きい横方向への広がりを持つという、回折の性質が運動量で表される。
の次元は長さと運動量の積で、作用の単位 である。例えば全幅 を半分にすると、最初の暗線の角度とそこへ対応する横運動量はともに2倍となる。波長だけを半分にすれば角度は半分、運動量の大きさは2倍で、 は変わらない。
この式は特定の暗線の位置による幅の指標であり、標準偏差で定義した量子の不確定性関係 とそのまま同じ等号ではない。 は開口の半幅、 は最初の暗線に向かう光子の成分として定義されている。矩形開口の鋭い端を持つ理想模型では、運動量分布の2次モーメントを扱う際にも注意が要る。尺度の関係と統計的な分散を混同しない。
として を落とすと となり、正しい角度の 倍を出す。また光子の運動量を とすると となるが、正しくは である。結果を で書く原題の指定と、波数の定義を合わせて確認する。
不確定性の標準偏差と最初の暗線を区別する理由を、分布の裾からも見られる。一様な矩形開口の運動量振幅は 型なので、確率密度は遠くでおよそ の裾を持つ。その2次モーメントでは を掛けるため、鋭い開口端を持つ理想模型では積分が一般に収束しない。暗線で決めた幅は有限でも、それをそのまま と呼べない。現実の端の滑らかさや別の幅の定義を入れれば、別の統計的尺度を扱うことになる。
設問2(a) 開口の積をフーリエ変換する
遠方の光の振幅は開口関数の におけるフーリエ変換に比例する。 は有限の全幅 を選ぶ窓、 は間隔 の無限のくしである。実空間で両者を掛けることで、窓の内側にある 本だけを残す。この掛算をフーリエ空間へ移すと、単なる関数の積ではなく畳込みになる。
変換の核は原題の 。窓の変換は 上の指数の積分なので前問と同じ正弦型となる。くしの周期 は、変換後には という逆数の周期になる。式の定数は不要という指定だが、 の尺度を決める は省けない。
畳込みが現れる理由は、逆変換で を積 の変換へ入れると、 の変換の引数が へずれるからである。結果は 。今回のくしでは、窓の変換を逆数周期ごとへずらして足す形になる。
直接に有限本を足す方法でも確認できる。端点 を含む原題の指定により これは に関する周期関数である。くしと不連続な窓の積の端点を形式的に扱うより、この有限和で端の2本も数えていることを確かめられる。
とすると、連続的な有限格子のピークをデルタ列のままにしてしまう。また変換後の周期を とすると、スリットの間隔を広げるほど回折角の間隔も広がると誤る。実際には を広げると が狭くなる。 の単位は逆長さ、 は長さであり、次元からも逆数関係を検査できる。
設問2(b) 等間隔スリットの周期
隣り合うスリットの光路差は小角で 、位相差は 。これが ずつ変わると、全てのスリットの相対位相が元に戻る。従って 、すなわち となる。全幅の逆数でなく、隣接するスリットの間隔の逆数が主極大の間隔を決める。
、本数を とすると有限等比級数から では分母も0となるが、極限は振幅 、規格化強度1。発散するのではない。ピーク間の細かい零点が本数によって増え、主極大が鋭くなる。
強度の周期は原題の理想的に幅のないスリットの模型で厳密に得られる。各スリットに有限の幅があると、単スリットによる包絡線を掛けるため、全体の強度は同じ高さを繰り返す純粋な周期関数とは限らない。また大きい角度では となり、 自体での等間隔は小角近似である。ここでは与えられた条件内の周期を答える。
例えば の3本では振幅は 、強度はその2乗となる。 では規格化強度 で、 の1へは戻らない。 で初めて同じ分布を繰り返す。振幅の正負が変われば強度が同じになることはあるが、任意の位置で半周期になるわけではない。
をスリット間隔とすると を得るが、これは前問の単スリットの最初の暗線で、格子の周期と異なる。また位相を ずつでそろうと誤ると周期を半分にする。隣接する全てのスリット間の位相差が の整数倍になることを確かめる。
5本の例()を、横軸 で描く。主極大の位置 の間に、低い副極大が現れる。単スリットの包絡線だけの図と区別する。
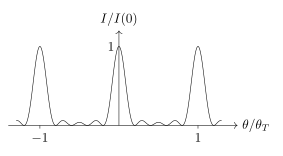
干渉によるピークの増大と、全体の平均も区別できる。 本の和を とすれば、1周期の積分は 最大は だが、周期平均は 。位相がそろう狭い角度へ強度が集まるためで、全ての角度で 倍のエネルギーを作るわけではない。数学の方位角の直交積分が、ここでは異なるスリット間の交差項の周期平均を消すことに使える。
設問2(c) 波長分解能と必要本数
分解能 は、ある波長の近くで、どれだけ近い二つの波長を区別できるかを表す無次元比である。ここでは原題が、格子の主極大の角度間隔と単スリットの回折幅を使った式を指定している。その式に従って必要な を求め、最後に実際のスリット本数へ変換する。
は 、 は 。従って同じ単位に直した比は1000となる。この比に と が残らないのは、指定された周期と回折幅に同じ が含まれ、その比を取るためである。特定の を勝手に決めて角度を数値計算する必要はない。
は原点から片側に数えた間隔の数で、原題の格子は から まで、中央の1本を含む。必要本数を求める設問で とだけ答えると、この幾何の定義を最後まで使っていない。端を含むため厳密な整数は2001本だが、指定の有効数字1桁では 本となる。丸めた後の2000を、端の1本をもともと除いた模型と混同しない。
一般の格子の分解能公式を記憶していても、今回の式の と、 の定義を優先する。有限の 本の振幅の正確な最初の零点は、前問の式から主極大の近くで約 。原題の はこれを大きい で対応させた幅の尺度として用いている。異なる分解能の基準や半幅の定義を途中で置き換えない。
分解能を と2を落として計算すると 、本数約1000となり、正しい約2000の半分にする。波長の単位をそろえず とすると3本でよいという誤った結果になる。また本数が多いほどピークが細くなり分解能が上がるはずなので、 のように逆比へして小数の本数を出す式は物理的にも不適切である。
天文学 — 恒星の衝突断面積と潮汐破壊
設問1(a) 衝突へ向かう光線束の面積
衝突断面積は、星の表面積ではなく、衝突へつながる初期の進路を集めた面積である。遠くで同じ向きに進む星の集団を考え、その進行方向に垂直な平面上の位置で進路を区別する。重力がなければ直線をそのまま延長するので、Sの中心からの横のずれ が衝突の成否を決める。
二つの星には有限の大きさがある。星の半径をそれぞれ とすれば、中心間距離が より小さくなったときに表面が重なる。原題の はこの和であり、片方だけの半径ではない。質量が という条件だけから、小さい星の半径まで0とみなすことはできない。
面積要素は円環の 。 を積分すれば となる。衝突条件の境界 を含めるかどうかは面積0の円周だけの違いなので、連続的な率の計算には影響しない。
例えば同じ半径 の二つの星なら で、断面積は 。点粒子が半径 の星へ当たる断面積 の4倍になる。全く同じ数値が球面積 として現れるが、理由は違い、任意の半径比でも球面積を使えるわけではない。大きさを両方2倍にすれば断面積が4倍となることも確認できる。
とすると、衝突の標的の投影面積を全表面積へ置き換えて4倍する。また は円周であり、長さの次元しかなく、次問で単位時間当たりの率を作れない。 を片方の星の半径と誤読すると、上の等半径の例で4分の1の断面積となる。定義された和を保ち、進路の集合として面積を求める。
設問1(b) 数密度から単位時間当たりの回数へ
数密度 は単位体積当たりの星の個数、 は一つの進行方向に沿って流れる粒子の流束で、単位面積・単位時間当たりの個数となる。これに衝突へつながる面積を掛ければ率が得られる。遠方での密度と速度を用い、Sの近傍で曲がった後の速度や密度を別々に推定する必要はない。
原題では速度の大きさが全て同じで、向きだけが一様にランダムである。球状の標的の断面積は、どの向きから見ても なので、方向の平均をしてもこの値は変わらない。ある固定された平面の片側を通る流束の という式を、球状の標的の投影断面へそのまま掛けない。
方向の確率を と書けば、総率は 。一方、実際の球面の各面素に入る流束を余弦で積分する方法でも、表面積 に平均入射流束 を掛けて同じ率となる。投影面積と球面積では角度の扱いが違うが、整合する計算なら結果は一致する。
単位は 。希薄で個々の接近が独立なら、平均待ち時間の尺度は となる。密度を2倍にすれば頻度も2倍、半径和を2倍にすれば4倍となり、星の大きさと数の効果を分けて読める。
とすると、遅い星ほど同じ時間に多く通過するという逆の式となり、次元も で率ではない。方向が一様だからと を残して割るのも、全方向の積分 を落としている。また全ての周囲の星同士の衝突数を求める場合の重複除去の1/2は、固定した一つのSへ当たる本問の率には不要である。
設問1(c) 最近点での角運動量
角運動量の定義は 。重力がSの中心を向くならトルク で、 となる。原題は としてSの反動を無視するため、静止したSを原点に取り、Pの単位質量当たり を保存できる。
無限遠の半径 は大きくても、外積の大きさは であり、その垂直距離 が に近づく。 だから角運動量が無限大になるわけではない。無限遠で進路がSから横へどれだけずれているかを表す有限な量が、衝突パラメータである。
最近点では 。速度は動径成分と接線成分の和だが、ここでは接線成分だけとなり、 と が垂直になる。そのため外積は と単純化する。重力で加速されているため通常 となり、得られた式も を与える。
重力を弱めて軌道を直線へ戻せば 、 と前問の模型へつながる。次元も は速度。例えば なら最近点の速さは遠方の2倍であり、速度の増加と進路の収束の関係が定量的に分かる。ただし任意の を独立に選べるわけではなく、次問のエネルギーの条件も満たす必要がある。
とすると角運動量でなく次元の異なる量を保存しており、上の例で速度を 倍と誤る。また運動量 自体を保存すると、Sの重力による力を無視して としてしまう。中心力では運動量は変わっても、中心のまわりの角運動量が保たれる。 の完全な正面接近は最近点の接線運動を持つ場合の極限として扱い、 でこの割算を使わない。
一般の位置では角運動量が接線速度を と定めるため、運動エネルギーは 。後者をポテンシャルへまとめれば 、 となる。最近点は の転向点として求められる。遠方から来た星に対し、任意の半径で速度が接線だけになると仮定してはいけない。最近点という条件があるため答案の単純な式を使えた。
設問1(d) エネルギー保存で進路を結び付ける
ニュートンの万有引力は の保存力で、ポテンシャルは 。Sが静止して時間変化しない点質量として扱える範囲では、Pの運動エネルギーとこのポテンシャルの和が一定である。 を両辺から割ると原題で求める関係にPの質量が現れない。有限の質量比を厳密に扱う場合は相対運動の全質量となるが、ここでは を使う。
角運動量保存だけでは の関係しか得られない。もう一つのエネルギー条件で速度を消すと、遠方での進路のずれと実際の最近距離を結び付けられる。 を先に求め、 へ入れても同じ答案となる。
正の第2項により となる。直線なら外れたはずの進路でも、重力で内側へ曲がり衝突し得る。 または非常に速い では に戻る。 の次元は で、 と足せることも確認できる。
と置けば は で単調に増える。従って、ある閾値 を満たす進路は一つの円板 としてまとめられる。多価な区間を勝手に切り出す必要はなく、次問で閾値を代入して断面積を求める根拠となる。
重力のポテンシャルを とすると となり、重力が強いほど衝突へ向かう進路が減る逆の結果を出す。条件によっては負の となってしまう。速度の2乗へエネルギーを換算する際の2を落とすと、強い収束の極限で断面積を約半分にする。エネルギー式の を最初から残し、二つの保存則を別々に書いてから消去する。
軌道の方程式からも最近点を確認できる。 と角度 を用いると、中心重力下の運動方程式は 。ここで を使って時間微分を角度微分へ変換する。解は 、 となる。エネルギー の正の非束縛軌道では で双曲線である。最近点は 。 を代入すると、答案の二次方程式の正の根と一致する。保存則で得た近点が、実際の非束縛軌道にも対応していることを確かめられる。
設問1(e) 脱出速度
脱出速度は、その点から無限遠まで戻らず到達するための最小の初速である。時間に依存しない中心の重力だけが働き、途中で別の力から仕事を受けないという条件で、エネルギーを無限遠の0以上にすればよい。ここでの は前問までと同じ距離の閾値であり、星の構造内部を通る軌道を詳細に追うものではない。
半径 で速さ を与えると単位質量当たりのエネルギーは 。無限遠ではポテンシャルが0になり、その値が最終の運動エネルギー へ変わる。限界 を選ぶと、無限遠で余分な運動エネルギーを残さない最小速度となる。
同じ半径の円軌道速度は であり、脱出速度は 。円運動は引力を向心力にするだけで、力学的エネルギーが負の束縛状態となる。円速度のままで無限遠へ行けるわけではない。この二つの速度の尺度を区別するためにも、エネルギー保存の が必要になる。
前問で とすれば 。遠方から接近する星は、無限遠の運動に脱出速度に対応する分だけを加速される。 の極限で、落下して閾値へ達した星の速さは脱出速度となり、往復のエネルギーの関係が整合する。
の単位は速度の2乗である。 を4倍にすれば脱出速度は半分、質量を4倍にすれば2倍。 と平方根を落とすと速度の次元にならない。また円速度をそのまま答えると だけ小さく、その初速ではエネルギーが で束縛されたままとなる。現実の星の自転・外場や相対論の修正を除いた、原題のニュートン力学の条件で求めている。
重力だけの外部領域では、脱出のエネルギー条件は速度の向きにはよらないが、初めに内向きなら中心天体と衝突してしまうことはある。ここでいう最小の脱出速度は外向きに発射して無限遠へ達する限界として理解する。無限遠で残る速さ を指定する場合は となり、今回の閾値での接近速度の式と同じ関係を時間反転して得られる。ニュートン力学の保存力のもとで、落下と脱出はエネルギーの同じ差を使っている。
設問1(f) 重力による衝突断面積の増加
衝突かどうかを決める最近距離の閾値は変わらないが、重力があるとそれへ到達する遠方の進路の面積が広がる。従って断面積は実際の星の幾何的面積でなく、遠方で定義した となる。これを重力による集束という。前問の角運動量とエネルギーの二つの保存則が、この補正を与えている。
速度は遠方の を使う。同じ遠方の進路を1回ずつ数えているため、閾値付近での速い を流束へさらに掛けると加速の効果を二重に含める。局所の速度と密度から積分しても同じ率は得られるが、その場合は密度の集束も同時に扱わなければならない。
高速の では括弧が1へ戻り、幾何的な となる。低速の では この極限では半径の2乗でなく1乗に比例し、速さを下げると収束が強くなって率が増す。無限遠からの独立な二体接近という模型を、速度0へ無制限に延長することはできないが、今回の比較ではこの強い収束が支配的になる。
補正係数 は常に1以上。 なら断面積と頻度は幾何的な場合の2倍となる。一方 なので、半径比と面積比は異なる。 の平方根を取った後、再び断面積の2乗へ戻す必要がないよう のまま計算すると明確である。
補正を とすると、等速度の例ではたまたま同じ2でも、速度比が10なら正しい101でなく11となる。補正の前の1を落とすのは強い収束の極限でのみ許され、高速では頻度を0へ近づける誤りとなる。また遠方の面積を のままにして速さだけを増す方法では、重力で新たに取り込まれる進路を数えられない。
設問1(g) 100太陽質量の天体への集束
比較する二つの率は同じ を使うため、共通な は消える。数密度が与えられていなくても倍率は決まる。単位時間当たりの絶対の回数を求める設問とは異なり、未知の を推測して補う必要はない。
速度の は 、その2乗は 。原題の重力定数がSI単位なので、質量・半径・速度をそろえてから比を作る。、従って と見積もっても、遠方の速さの約200倍で、その2乗が約40000となる。
厳密にはこの定数で倍率は約38286.7。前の1を残しても、指定の有効数字1桁では である。今回は重力項が十分大きいため1を省けるが、計算の初めから一般式の1が存在しないわけではない。前問の高速の極限とのつながりを保ったうえで、この数値では小さいと判断する。
遠方で衝突へつながる半径は 。幾何的に星の半径和をかすめる進路より、ずっと外側からでも強い重力に引かれて衝突へ至る。面積の増加はこの半径比の2乗であり、約200倍と約40000倍を同じ倍率として答えない。
速度を のままSIの式へ入れると、分母を 分の1にして倍率を と誤る。太陽半径の係数10を落とせば、倍率をさらに10倍にする。また を の代わりへ入れると約 倍となり、中心天体の重力の100倍の違いを失う。質量比 を無視した模型の精度と、単位換算の誤りは別である。
設問2(a) 星の表面と中心の加速度の差
潮汐加速度は、中心の自由落下と比べた表面の相対的な加速度である。Sによる絶対的な重力が大きいだけでは、星全体が同じ加速度で動くだけで変形しない。中心と表面で重力がどれほど違うかが、星を引き伸ばす原因となる。原題のSとPを瞬間的に静止とする指定により、ここでは回転座標の遠心力を加えず、この差で定義する。
二項展開 は で収束する。 なら中心と表面の差は主要な の項から得られる。同じ結果は、重力加速度 を微分して としても得られる。
遠い側の表面は にあり、。近い側は中心よりSへ強く引かれ、遠い側は弱く引かれるため、中心から見ると両側が外へ引き離される。符号が逆でも同じ引伸ばしを表す。Sへの引力そのものと、Pの中心に対する相対運動の向きを分けて読む。
次元は が加速度。星の半径が小さくなると中心と表面の差も小さくなり、距離を2倍にすれば潮汐加速度は1/8となる。絶対的な重力の1/4とは距離依存が異なる。例えば なら厳密な差は 、一次近似は で、相対誤差は約1.5\%である。
をそのまま潮汐加速度とすると、 でも有限の値が残り、点の中心と表面に差があるという矛盾になる。差を逆順に取っても、向きの定義を変えればよいが、その負号を「近い側が中心へ戻る」と解釈してはならない。また差を とすると、長さの次元が余り加速度にならない。差分か微分のどちらかで距離の3乗と係数2を導く。
3次元の加速度差を線形化すると、 の微分から 中心から外向きの半径方向では固有値が 、その垂直方向では 。従って半径方向へ引き伸ばし、横方向へは押し縮める。三方向の係数の和 は、点質量の外側で であることにも対応する。単に全方向へ同じ強さで引き裂く力ではない。
設問2(b) 星の自己重力と釣り合う半径
本問の潮汐半径は、ある中心間距離 に置かれた星について、自己重力で保持できる限界の「星自身の半径」を表す。天文学では中心天体からの破壊距離を潮汐半径と呼ぶ場合もあるが、原題は前者の定義である。記号だけを記憶して逆の量を答えないため、釣合いの式に何の長さを入れたかを明示する。
球対称なPの表面では、自己重力は全質量 が中心にある場合と同じ 。星が大きくなるとこの拘束の加速度は小さくなる一方、Sの重力の差は に比例して増える。等号を越えて になると、表面を中心へ戻す力より潮汐による引離しが大きくなり、この簡単な模型では破壊へ向かう。
両辺を で割り を掛けると、。この3乗の釣合いにより質量比の1/3乗が現れる。 が8倍なら保持できる半径は半分、 が8倍なら2倍。距離 を2倍にすれば限界半径も2倍となる。
近似の条件も検査できる。 なので、 により星の半径が中心間距離より小さい前問の展開と整合する。これは星の変形、回転、流体の応答や相対論を無視した瞬間的な加速度の釣合いであり、現実の全ての潮汐破壊の境界を厳密に与えるものではない。原題の条件では係数2を保つ。
と比を逆にすると、大きいブラックホールほど星をより大きく保てるという逆の結果となり、 でも を予測する。また は正しい式を中心間距離について解いたものだが、この設問の指定の未知数とは異なる。次問で実際の星の半径を固定して破壊距離を求めるときに、その逆の表示を使う。
密度で書くと釣合いの意味を別の形で見られる。星の平均密度を 、距離 の球にSの質量を平均した密度を とすれば、等号では 。同じ質量でも、密にまとまった星ほど自己重力が強く、より近くまで保てる。これはSが実際に一様密度の球であるという仮定ではなく、点質量の尺度 を平均密度の形で表したものである。
設問2(c) 太陽型の星が壊れる中心間距離
Pの半径は今回は既に太陽半径へ固定されている。Sへ近づくと、前問で定義した保持できる限界半径が に比例して小さくなる。それが実際の を下回ると潮汐破壊となる。従って求めるのは星の半径そのものではなく、ブラックホールの中心から星の中心までの距離である。
前問の を について解く。 の逆数が現れるのは、星を保つ半径から破壊距離へ未知数を変えたためであり、前問の質量比が誤っていたわけではない。 が大きいほど遠方からでも強い潮汐差を生じ、破壊距離が大きくなる。
原題の近似値 、 を使えば 。粗い近似のため正確な5.85と差があるが、有効数字1桁ではどちらも6である。途中の近似した値を用いることと、最終的な表示桁数を分ける。
この値で 。1より小さいが極端に小さいわけではなく、一次の潮汐展開の定量的な精度には限界がある。原題は一次までを指定しているので、それに基づく概算として答える。ブラックホールの物理的な地平面の半径をこの値へ置き換えるのではなく、星の引き裂きが始まる外部の距離の尺度を求めている。
前問へ を代入して とだけ答えると、固定すべき実際の星の半径と未知の中心間距離が逆になる。係数2を落とすと 、有効数字1桁では5となり答えが変わる。また質量比100を3乗根せずそのまま掛けると200太陽半径となり、釣合いの3乗を満たさない。結果を へ戻して確認できる。
設問2(d) 恒星への衝突とブラックホールによる破壊
ブラックホールそのものの半径は小さくても、星がそこまで落ち込むより前に潮汐で壊れる。そのため比べる閾値は地平面の半径ではなく、前問の破壊距離である。一方、Sも恒星の場合は両星の半径和10太陽半径が衝突条件となる。二つの異なる現象を、最近距離が閾値を下回る進路という共通の断面積で比較できる。
重力を無視すると断面積は閾値の2乗に比例するが、今回は前問までの数値で重力集束が強い。 の が主要となるため、率の比は閾値の比の1乗になる。この変化を保つことが、重力を考慮せよという指定の意味である。
省略しない式でも確認する。太陽半径単位で 、 とすれば 強い集束で2乗の項を省いた とほぼ一致し、有効数字1桁では2となる。共通の と は比で消え、密度の未知値を補う必要はない。
閾値が大きい方が頻度も大きいことは、 から分かる。今回は なので、恒星の場合の方が多いという大小関係を計算前にも確認できる。ブラックホールだから必ず大きな率になるという印象だけで順序を決めない。同じ質量では、重力の外場は同じ模型で扱っている。
幾何的断面積だけの比 を使うと約3倍と答え、指定の重力集束を落とす。ブラックホールの閾値を半径0とすると破壊率も0としてしまい、潮汐破壊という現象を含めていない。また1(g)の増加倍率約40000をこの比へさらに掛けると、両者に既に含まれる集束を二重に数える。両者を同じ へ入れ、共通な条件を消去してから丸める。
年度別の解答例(6年度)
正規分布・中心極限定理と待ち時間 / 球対称ポテンシャルと水素様イオン / 遅延ポテンシャルと加速電荷の放射
ベッセル方程式の級数解と母関数 / 等質量連星の軌道と重力波放射 / 二原子分子の振動・回転と遷移
2024年度(このページ・解説4項目)
ルジャンドル多項式と球面調和関数 / 二準位系・結晶欠陥・断熱消磁 / 単スリットと回折格子の干渉
実対称行列と特異値分解 / 一様媒質の電磁波と同軸ケーブル / 等質量連星の遠方重力場
直交変換と双曲的な座標変換 / 円制限三体問題とラグランジュ点 / 断熱変化・対流安定性・衝撃波
ブラックホールの光子軌道と影 / 複素屈折率と薄膜による反射防止
2024年度の出題内容
解説4項目
前年度(2023年度)との違い
- 大問数
- 2023年度 4問 → 2024年度 4問
東京大学の公式過去問
- 公開年度範囲
- 2008〜2026年度
- 公式の解答例
- 解答例の掲載なし
- 英語の扱い
- 英語はTOEFL等の外部試験で評価。商品は公開された専門科目のみを扱い、英語は収録しない。
- 院試hubの最終確認
- 2026-10-20