I 一様円板の慣性モーメント
距離の二乗で質量を重み付けする
慣性モーメントの定義は I=∫r⊥2dm である。同じ角速度 ω で回る各部分の速さが r⊥ω なので、運動エネルギーを足した
Krot=(1/2)∫(r⊥ω)2dm=(1/2)Iω2
の係数として現れる。本問の軸は円板の中心にあり、円板上の極座標の半径 r をそのまま r⊥ に使える。
密度が一様な円板では、半径方向の環に入る質量は dr に比例するだけでなく、円周の長さ 2πr にも比例する。この面積要素を落とさない。
平均二乗半径で確かめる
求めた値から、質量で平均した二乗半径は
⟨r2⟩=I/M=R2/2
である。すべての質量が中心から R 以内にあるので、I<MR2 という一般的な上限にも合う。単位も質量と長さの二乗の積である。
円環の公式を使う誤り
薄い円環の式 I=MR2 を使うと、本問の回転エネルギーは2倍になり、後の有効質量も 3M/2 ではなく 2M になる。円板の内部にも質量がある点が円環との違いである。与えられた密度と形状から積分すれば、この取り違えを避けられる。
II 釣り合い位置
ばねの伸びが重心移動の2倍になる理由
剛体上の点の速度は、重心の並進速度と自転による相対速度の和である。接地側では両者が相殺して零になり、反対の上側では両者が同じ下り向きとなるため、上側接点の速さは 2x˙ になる。糸がそこで滑らずに巻き付くので、ばね端の速さも 2x˙ である。原点で自然長という初期条件から積分して、伸びは 2x と得られる。固定端の斜面からの高さが 2R であるため、上側の糸は斜面に平行に保たれる。
張力と摩擦力の役割
Hookeの法則 T=KΔℓ は、ばねが線形に伸びる範囲で使う。本問では Δℓ=2x であり、T=2Kx となる。張力は中心より上で上り向きに作用して回転を妨げるため、静止を保つ摩擦力も上り向き、すなわち f=−T でなければならない。この摩擦力が中心まわりに張力と逆向きのモーメントを与える。
ポテンシャルからも確かめられる。ばねと重力の和は
U(x)=21K(2x)2−Mgxsin30∘=2Kx2−21Mgx.
dU/dx=4Kx−Mg/2=0 より同じ x0 が出て、d2U/dx2=4K>0 なので安定である。
ばねの伸びを x とする誤り
重心だけを追って Δℓ=x とすると、ばねのエネルギーも Kx2/2 と誤り、釣り合いを x=Mg/(2K) と予測する。これは正しい値の4倍である。円板に糸が固定されているだけなのか、円周へ巻き付くのかで変位関係が変わるため、力の式の前に拘束の関係を決める。
III.1 円板中心の運動方程式
すべらない条件と回転の符号
斜面に沿う移動量と回転角の関係は x=Rθ なので、角加速度は α=x¨/R となる。張力は上側の接点を上り向きへ引き、下り転がりと逆向きのトルクを作る。また下り向きを正とした摩擦力 f は、下側接点で同じく逆向きのトルクを作る。そのため回転の右辺は −R(T+f) である。f が負なら、この摩擦力のトルクは下り転がりを助ける向きになる。
回転が有効質量へ入る理由
動径方向に変形しない円板が、すべらずに転がるときの運動エネルギーは
Kmotion=21Mx˙2+21I(Rx˙)2=21(M+R2I)x˙2.
したがって M+I/R2=3M/2 が、座標 x の加速に必要な慣性を表す。IIのポテンシャルから
(3M/2)x¨=−dU/dx=Mg/2−4Kx
としても同じ式を導ける。この導き方では、摩擦力が仕事をしないというすべらない接触条件を使っている。
静的極限と誤った係数
x¨=0 を代入すると 4Kx=Mg/2 となり、IIの釣り合い位置に戻る。K→0 では x¨=g/3 となり、自由な一様円板が 30∘ 斜面をすべらずに転がる加速度にも合う。
回転の慣性を無視すると Mx¨+4Kx=Mg/2 となり、固有角振動数を 4K/M と誤って求める。正しい値 8K/(3M) の 3/2 倍であり、周期を過小に見積もる。
III.2 初期条件を満たす解とグラフ
平衡位置をずらす置換
定数の外力がある線形振動では、まず平衡位置を引けば非同次項を消せる。x0 が 4Kx0=Mg/2 を満たすため、y=x−x0 に対する式は同次の単振動となる。K,M>0 なので Ω2>0、指数的な増大ではなく周期的な運動をする。余弦と正弦は二つの独立な初期条件を指定できる一般解を張る。
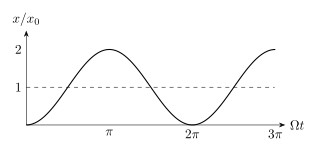
自作解説図:釣り合い位置 x=x0 を中心とする振動
初期値と力学的エネルギーの検算
微分すると x˙=x0ΩsinΩt、x¨=x0Ω2cosΩt であり、初期位置・初速度はともに零である。t=π/Ω では x=2x0、速さは零で、そこから戻る。運動範囲で x≥0 なので、ばねは負の張力を要求しない。
また
43Mx˙2+2Kx2−21Mgx=0
へ代入すれば、最初に静止していたときのエネルギー零が保たれる。運動方程式と初期値だけでなく、エネルギーでも式全体を確かめられる。
平衡位置と振幅の誤り
x=x0cosΩt とすると、初期位置は x0 となり、原点から放した条件を満たさない。さらにその式はばねの自然長より上り側の x<0 にも入る。振幅 x0 は重心位置そのものの最大値ではなく、平衡位置から測った変位の最大値である。位置の最大値は 2x0 と区別する。
III.3 すべらないための静止摩擦係数
静止摩擦力は上限以下で変わる
静止摩擦力の条件は ∣f∣≤μN であり、常に ∣f∣=μN ではない。摩擦は、すべらない拘束を維持するために必要な大きさで働く。まず運動方程式から必要な f を求め、その値が全時刻で上限内にあるかを調べる必要がある。
本問では f<0 なので、摩擦力は上り向きである。円板が折り返して上り向きに動くときでも、摩擦力が必ず運動方向と逆になるわけではない。静止摩擦が妨げるのは接点での相対的なすべりであり、重心の速度とは区別する。
全振動区間で最大値を取る
∣f∣=Mg/6+(2/3)Kx は x の増加関数である。III.2の最大変位 x=2x0 で
∣f∣max=61Mg+32K4KMg=31Mg
となる。最初の x=0 では ∣f∣=Mg/6、釣り合い位置では ∣f∣=Mg/4 であり、いずれも最大値ではない。μcritN=(2/(33))(3Mg/2)=Mg/3 と戻すと上限をちょうど満たす。
釣り合い位置だけを調べる誤り
x=x0 の摩擦力だけを使うと μ≥1/(23) となる。しかしこの値では最大変位で必要な Mg/3 に対し、最大静止摩擦力は Mg/4 しかなく、すべりが起きる。また N=Mg とすると μ≥1/3 となり、斜面の法線成分を過大評価する。全時刻の必要摩擦力と、斜面に垂直な力の式を別々に確認する。
IV 障害物と接触した後に斜面を離れる条件
衝突時に使う角運動量
原題は接触点ですべりがなく、接触時に角運動量が保存されると指定している。先端Qに働く力積はQまわりにモーメントを持たず、重力やばねの有限な力は衝突時間の極限で力積を持たない。そこでQまわりの角運動量を使う。並進項の腕は斜面に沿う運動量に垂直な R−h であり、距離 CQ=R そのものではない。
平行軸の定理 IQ=I+MR2 は、Qまわりの回転に伴う重心並進も含む。接触後の速度の向きを決めるには、エネルギー保存ではなく、保存された角運動量から求めた符号付きの ω+ を使う。
離れる向きの速度を幾何から求める
局所的に下り方向を右、斜面外向き法線を上と見れば、
rC/Q=(−s,R−h) である。時計回りの回転に対応する重心速度は
(vx,+,v⊥,+)=((R−h)ω+,sω+).
0<h<2R の範囲では s>0 なので、法線速度が正となるのは ω+>0、すなわち h<3R/2 のときである。h=3R/2 では衝突後の角速度が零となり、この衝突で斜面を離れる速度は生じない。h>3R/2 で計算上の速度が斜面へ向かう場合には、床との追加の接触条件が必要となり、離脱する解ではない。
具体的な高さと誤答の確認
h=R なら ω+=v/(3R)、s=R なので v⊥,+=v/3>0 となり、確かに離れる。h=3R/2 なら角運動量は零である。h の単位も結果の上限も長さであり、K,M,g が消えるのは、それらが正の共通因子 v にだけ入るためである。
並進角運動量の腕を R と誤ると ω+=v/R となり、0<h<2R の全範囲で離れるという誤答になる。例えば h=1.8R では正しい保存角運動量が負なのに、その誤式では正となる。どの軸のまわりで、どの運動量の垂直距離を使うかを図の幾何へ戻して確かめる。
解答
I 一様円板の慣性モーメント
面密度を σm=M/(πR2) とする。半径 r、幅 dr の細い円環の質量は dm=2πσmrdr なので、中心を通り円板に垂直な軸の慣性モーメントは
I=∫0Rr2dm=2πσm∫0Rr3dr=2πσmR4=21MR2.
II 釣り合い位置
すべらない転がりでは、円板の回転角 θ と重心移動は Rθ=x を満たす。上側で糸が接する点は、重心の並進による x に、巻き付け量 Rθ=x が加わるため、ばねの伸びは 2x である。よって T=2Kx となる。
静止時の中心まわりのモーメントの釣り合いから f=−T、斜面方向の釣り合いから
0=21Mg−T+f=21Mg−2T=21Mg−4Kx0.
III.1 円板中心の運動方程式
張力は T=2Kx である。斜面方向の並進と、下り転がりの回転を正に取った回転の式は
Mx¨=21Mg−T+f,IRx¨=−R(T+f).
回転の式より f=−T−Ix¨/R2 なので、消去すると
(M+R2I)x¨+2T=21Mg.
III.2 初期条件を満たす解とグラフ
y=x−x0 とおくと y¨+Ω2y=0 なので
x=x0+AcosΩt+BsinΩt である。x(0)=0 より A=−x0、x˙(0)=0 より B=0 となる。
周期は 2π/Ω、運動範囲は 0≤x≤2x0 である。
III.3 すべらないための静止摩擦係数
回転の式とIII.1の加速度から、符号付き摩擦力は
f=−2Kx−21Mx¨=−2Kx−21M(3g−3M8Kx)=−61Mg−32Kx.
0≤x≤2x0=Mg/(4K) で上り向きであり、最大の大きさは Mg/3 となる。斜面に垂直な加速度は零、張力と摩擦力は斜面に平行なので、垂直抗力は N=Mgcos30∘=3Mg/2 である。
IV 障害物と接触した後に斜面を離れる条件
釣り合い位置へ最初に来たときの下り速度を v>0 とする。III.2から v=x0Ω である。障害物の先端Qと接するには 0<h<2R であり、接触時のCのQに対する斜面法線方向の高さは R−h、斜面方向の距離の大きさは
s=R2−(R−h)2=2Rh−h2 となる。
接触直前のQまわりの角運動量は
LQ=Mv(R−h)+IRv=Mv(23R−h).
接触後にQですべらない回転をする角速度を ω+ とすると、IQ=I+MR2=3MR2/2 より
ω+=Rv(1−3R2h).
重心の斜面から離れる向きの速度は v⊥,+=sω+ なので、これが正となる条件は
最終答
I=21MR2.
x0=8KMg.
23Mx¨+4Kx=21Mg,x¨+Ω2(x−x0)=0,Ω=3M8K,x0=8KMg.
x(t)=x0(1−cosΩt),x0=8KMg,Ω=3M8K.
μN≥max∣f∣=31Mg より
μ≥332。
0<h<23R。