九州大学大学院 システム情報科学府 電気電子工学専攻 専門科目の解答・解説PDF
収録内容・価格を見る東京大学大学院 工学系研究科 機械工学専攻 機械工学 専門科目の解答・解説PDF
収録内容・価格を見る運動方程式が立たないなら力学へ。伝達関数に直せないならラプラス変換へ。可観測性や極配置が計算できないなら行列の計算へ戻ります。
志望先の公式過去問を読んで、どの段階で手が止まるかを確かめれば、復習する項目は絞れます。
ボード線図の書き方
まず伝達関数から定数倍を取り出し、極・零点の折点を小さい順に並べます。 ゲインは因子ごとのdB値、位相は因子ごとの角度を足して描きます。 横軸は正の角周波数ωの対数目盛です。1、10、100 rad/sを等間隔に置き、ω = 0は目盛に取りません。
以下では、安定な連続時間の伝達関数を一つ計算します。 ゲインは振幅比の20 log₁₀、位相は度で表示します。周波数をHzで指定された場合は、ω = 2πfに換算してください。
定数を残して、折点が読める形へ直す
s + 10から10、s + 100から100をくくり出します。 外に出た定数も計算すると、次の形になります。
定数倍は10なので、低周波側のゲインは20 dBです。 元の分子にある100だけを見て40 dBから描き始めると、全体が20 dBずれます。 G(0) = 10になることでも確認できます。この例の折点は、分母の1と100、分子の10 rad/sです。
| 因子 | ゲインの漸近線 | 位相 |
|---|---|---|
| 定数 K | 20 log₁₀K dBを全帯域へ加える | 0° |
| 零点 1 + s/ωc | 折点より下は0 dB。上で傾きに+20 dB/decadeを加える | +arctan(ω/ωc) |
| 極 1/(1 + s/ωc) | 折点より下は0 dB。上で傾きに−20 dB/decadeを加える | −arctan(ω/ωc) |
| 積分器 1/s | 全帯域で−20 dB/decade。一定の低周波ゲインはない | −90° |
decadeは周波数が10倍になる区間です。−20 dB/decadeなら、1から10へ進む間も、10から100へ進む間も20 dB下がります。 同じ因子が2個あれば、その寄与も2倍します。 因子の積をゲインと位相の和に直す考え方は、MITの周波数応答の講義でも確認できます。
ゲイン線図を折点ごとにつなぐ
この例は20 dBの水平線から始めます。1 rad/sで極の影響が入り、傾きは−20 dB/decade。 10 rad/sで零点の+20が加わって水平に戻り、100 rad/sでもう一つの極が入ると再び−20になります。 折点で線の高さを飛ばさず、直前の線からつなぎます。
| 角周波数ω(rad/s) | 傾き | 線の高さ |
|---|---|---|
| 0 < ω < 1 | 0 dB/decade | 20 dB |
| 1 < ω < 10 | −20 dB/decade | 1で20 dB、10で0 dB |
| 10 < ω < 100 | 0 dB/decade | 0 dB |
| 100 < ω | −20 dB/decade | 100で0 dB、1000で−20 dB |
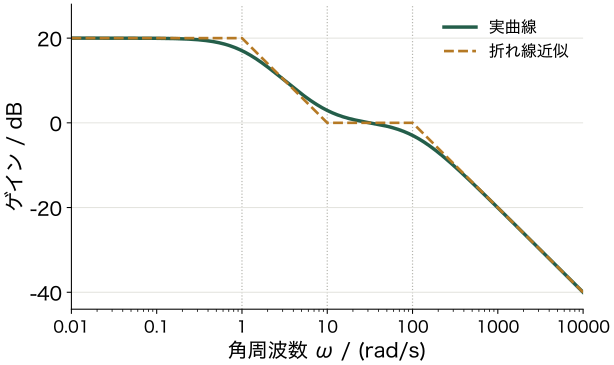
実際のゲインは、s = jωを代入した複素数の絶対値から求めます。 この例では、次の式で折点付近のずれも計算できます。
ここではωをrad/s単位の数値として代入します。1次の極一つは自分の折点で約−3.01 dB、零点一つは約+3.01 dBを加えます。 系全体のゲインには他の因子も加わるため、すべての折点を一律に−3 dBへ置くわけではありません。
位相は因子ごとの角度を足す
定数10の位相は0°です。分子の因子から正の角度を加え、分母の二つから角度を引きます。 arctanの値を度でそろえると、次の式になります。
1次の零点の位相を手で近似するときは、0.1ωcまでは0°、0.1ωcから10ωcまでを+45°/decade、 10ωc以上を+90°とします。極なら符号を反転します。 ゲインの傾きが変わるのはωcですが、位相の折れ線近似はその前後の2 decadeに広がります。Washington大学の講義に、単一因子での作り方があります。
近似の0°・90°は実際の値と区別してください。例えば1次零点の0.1ωcでは約5.71°、10ωcでは約84.29°です。 各因子を足す前に90°へ切り替えたり、ゲインと同じ折点だけで位相をつないだりすると、形が変わってしまいます。
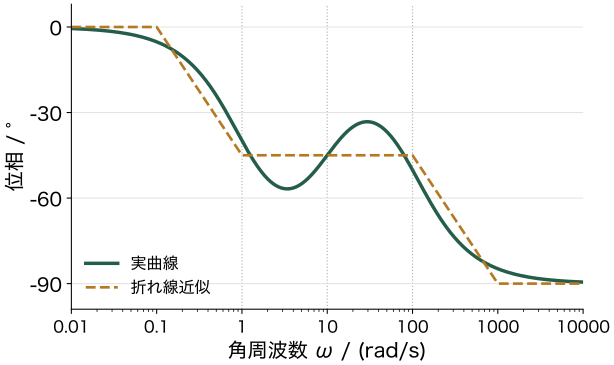
中間の帯域で実曲線が一度上がるのは、10 rad/sの零点が位相を進めるためです。 極と零点の寄与は重なるので、位相が周波数とともに下がり続けるとは限りません。 この例では、折れ線近似の水平な部分にも実曲線の起伏があります。
実際の値で作図を確かめる
折れ線を描いた後は、指定された周波数のG(jω)を直接計算します。 この例の3つの折点では、次の値になります。
| ω(rad/s) | ゲイン(dB) | 位相(°) |
|---|---|---|
| 1 | 17.03 | −39.86 |
| 10 | 2.92 | −45.00 |
| 100 | −2.97 | −50.14 |
特に10 rad/sでは、ゲインの折れ線は0 dBですが実際は約2.92 dBです。 近似線が0 dBだからといって、正確なゲイン交差周波数だとは判断できません。 余裕や安定性を問う問題では、対象が開ループか閉ループかを確認し、必要な交差を実際の周波数応答から求めます。
図の値は計算値のCSVで確認できます。 表計算ソフトではomega_rad_sを横軸、magnitude_dbまたはphase_degを縦軸とする散布図を作り、横軸を対数目盛にします。 これらのゲイン値は既にdBです。さらに対数を取らないでください。 一方、MATLABのbodeが返すmagは振幅比で、dBへ直すときは20 log₁₀magを使います。
同じゲインでも位相が変わる場合
- 右半平面の零点を持つ1 − s/a(a > 0)は、1 + s/aとゲインが同じでも位相は−arctan(ω/a)です。零点なら必ず位相が進む、とは覚えないでください。
- むだ時間e−Ls(L > 0)は、ゲインに0 dB、位相に−ωL radを加えます。度へ直す場合は180/πを掛けます。ゲインの折点だけを数えても、この遅れは分かりません。
- 標準2次系ωₙ²/(s² + 2ζωₙs + ωₙ²)では、ω = ωₙの振幅比は1/(2ζ)です(ωₙ > 0、ζ > 0)。必ず−3 dBとは限らず、減衰比も使って曲線を確認します。
試験で漸近線を求められた場合は折点・傾き・低周波側の高さを、実曲線を求められた場合はそれに加えて角度や折点付近の値を示します。 次の復習手順では、東大機械・九大電気電子の公式問題と、対応する解答PDFの範囲を確認できます。
過去問で止まった箇所から復習する
同じ伝達関数の問題でも、運動方程式を自分で立てる場合と、行列から求める場合とでは要る計算が違います。以下の順に確かめ、説明できない項目があれば、教科書の対応する例題を解いてから元の問題に戻ってください。受験範囲は、その年度の募集要項と複数回の公式問題で確認します。
運動方程式から伝達関数・ボード線図へ
- 入力と出力を決め、力やトルクの正の向きをそろえて運動方程式を立てます。立式で止まるなら、力の釣合い、慣性モーメント、ばねと減衰の項を復習します。
- 零初期条件でラプラス変換し、出力と入力の比を求めます。初期値の項で止まったら、微分のラプラス変換へ。時間応答まで求める設問なら、部分分数分解と逆変換も見直してください。初期値応答と伝達関数を混ぜないこと。
- 帰還を含む伝達関数の極と零点を整理し、周波数応答を調べます。ボード線図では因子ごとの折点と傾きを確かめ、折れ線近似と実際の曲線を区別します。
確かめに使えるのが東大機械工学・2026年度の第2部問題2です。 前半は円板の回転振動と臨界減衰、後半の(5)(6)はPD制御を含む伝達関数とボード線図です。部別の試験形式と練習方法もあわせて読んでください。
東大機械工学の解答・解説PDFは2021〜2026年度の専門科目が対象で、この2026年度の問題も入っています。熱や流体、材料なども含む機械工学の過去問解説で、制御だけの問題集ではありません。
状態方程式から可観測性・極配置へ
- 状態と入力、出力を区別し、A、B、C、Dの次元を確かめます。行列から伝達関数への変換で止まるなら、連立一次方程式と逆行列、ラプラス変換の復習です。
- 問題が指定する可制御性・可観測性の行列を作り、ランクを調べる。行列は作れるのに判定できないなら、行基本変形と一次独立の確認に戻ります。
- フィードバックの符号から閉ループ行列を作り、特性多項式を目標の極に合わせます。ゲインが出たら、閉ループ行列の固有値で検算してください。
九大電気電子工学・2025年度の専門C「制御工学」は、2024年9月10日実施分です。問1が周波数応答と安定性、定常偏差、問2が状態方程式からの伝達関数と可観測性、極配置。問2の指定は u = Kx なので、教科書でよく見る u = −Kx と混同しないでください。
九大電気電子工学の専門科目PDFは2022〜2026年度の5分野を扱い、この2025年度の制御も収録しています。数学と英語は入っていません。 専攻ガイドの専門科目の選択条件と年度別の内容も参考になります。
ここで挙げた2回は、あくまで復習用の例です。LQRや離散時間制御がその回に出ていないからといって、準備から外してよいとは言えません。受験する年度の公式範囲と、複数回の問題を照らし合わせてください。
専攻や系の名前と、販売している科目は別です。東京科学大システム制御系について当サイトが扱うPDFは数学なので、制御工学の専門問題を解く教材にはなりません。
学部で身につけておく基礎
- 線形代数:固有値と固有ベクトル、対称行列の対角化、行列のランクとカーネル。状態空間表現、可制御性と可観測性、極配置はこの上に乗ります
- ラプラス変換:定義と基本の対応表、最終値の定理、部分分数分解による逆変換。伝達関数も過渡応答もこれで求めます
- 常微分方程式:定数係数線形の同次・非同次。状態方程式やPID制御の過渡応答を解くときに使います
- 複素関数の極:複素平面上の点としての極と、その実部が安定性にどう関わるか。ナイキスト線図や根軌跡の前提です
- 離散時間の計算:Z変換が範囲にあるなら、数列、差分方程式、離散時間の畳み込み
連続時間の線形時不変系では、状態行列の固有値の実部がすべて負なら漸近安定です。伝達関数の極で判断するときは、極零相殺で内部の不安定なモードが隠れていないかも見ます。ナイキスト線図や根軌跡で数えているのがどの系の極なのかも確かめてください。
論点別に確認する式と条件
同じ公式でも、帰還の符号や入力、初期条件で使い方が変わります。代入する前に、その式がどんな系と条件を想定しているかを確かめます。
伝達関数と周波数応答(ボード線図・ナイキスト線図)
ブロック線図から信号の関係を書き、帰還の符号を確かめます。前向き経路 G、帰還経路 H の負帰還なら、零初期条件の下で閉ループ伝達関数は G/(1 + GH)。正帰還に同じ分母は使えません。
ボード線図には折点周波数と、帯域ごとの漸近線の傾きを書き込みます。実際の曲線と近似は別物です。
ゲイン余裕は位相が −180°になる位相交差周波数から、位相余裕はゲインが0 dBになるゲイン交差周波数から求めます。交差が複数あったり開ループが不安定だったりするなら、余裕を一つ見ただけで閉ループの安定性は結論できません。
安定性判別(ラウス・フルビッツ、ナイキストの安定判別法)
実係数の特性多項式がHurwitz安定なら、最高次の係数を正にそろえたとき全係数が正になります。逆は成り立たないので、全係数が正なだけでは足りません。ラウス表などで確かめます。
ナイキスト判別では、開ループの右半平面の極数 P と、−1点の周りの向き付き回転数 N を区別します。右半平面を時計回りに囲むナイキスト経路で N を時計回り正と定義すれば、閉ループの右半平面の極数は Z = N + P です。
虚軸上に極があれば、経路の迂回も含めて扱います。開ループに右半平面の極が1つあって N = 0 なら Z = 1。閉ループは安定ではありません。
PID制御と補償器設計
定常偏差は、入力と帰還の構成から誤差のラプラス変換 E(s) を求めて計算します。有理関数に対する通常の最終値定理なら、約分後の sE(s) の極がすべて開左半平面にあることを確かめてから e(∞) = lims→0 sE(s) を使います。
Illinois大学の講義にもあるとおり、s→0の式が計算できても、時間応答の極限があるとは限りません。有限値に収束しない場合に、この定理を当てはめてはいけません。
過渡応答では、零初期条件、単位ステップ入力、零点を持たない標準2次系 ωₙ²/(s² + 2ζωₙs + ωₙ²) を区別します。ωₙ > 0、0 < ζ < 1 の不足減衰なら、最終値に対するオーバーシュートの比率は exp(−ζπ/√(1−ζ²))。百分率にするなら100倍します。
ζ ≥ 1 の系や、零点、追加の極、非零の初期条件がある系には、この式をそのまま使えません。式の対象と導出は標準2次系のステップ応答の講義で確認できます。
状態空間表現と可制御性・可観測性
状態変数を定義し、状態方程式 ẋ = Ax + Bu と出力方程式 y = Cx + Du を立てます。同じ入出力の伝達関数にも実現はいくつもあるので、行列の見た目で正誤は決まりません。
可制御性は [B, AB, …, Aⁿ⁻¹B] のランク、可観測性は C, CA, …, CAⁿ⁻¹ を縦に並べた行列のランクで判定します。どちらも状態の次元 n と等しいかを、計算の根拠と一緒に示しましょう。
内部状態まで扱うなら、最小実現かどうかにも注意が要ります。
オブザーバ設計と極配置
状態フィードバック u = −Kx なら A − BK の、オブザーバなら推定誤差 e の方程式 ė = (A − LC)e の固有値を確かめます。極を任意に配置できるかは、それぞれ可制御性と可観測性で決まります。
ゲインを求めたら、設計した行列の特性多項式が目標と一致するかを見てください。
線形時不変系でオブザーバを併用するなら、分離原理により、閉ループの極は A − BK の極と A − LC の極を合わせたものです。両方が安定かどうかを見てください。
最適制御の基礎(LQR)
LQRでは、積分区間と終端条件、重み行列 Q・R を確かめます。連続時間の無限時間問題では、次の評価関数を最小にします。
対称な Q ≥ 0、R > 0 に対し、(A,B) が安定化可能で (A,Q¹ᐟ²) が可検出なら、次の代数リカッチ方程式に安定化解 P があります。この P からフィードバックゲイン K が求まります。
方程式を満たす解なら何でもよいわけではありません。QとRは状態と入力への重みなので、値を比べるときは単位やスケールも考えます。有限時間問題は終端条件つきの微分リカッチ方程式になるので、同じ定数ゲインは使えません。
九州大学大学院 システム情報科学府 電気電子工学専攻 専門科目の解答・解説PDF
収録内容・価格を見る東京大学大学院 工学系研究科 機械工学専攻 機械工学 専門科目の解答・解説PDF
収録内容・価格を見る制御工学 院試の出題傾向 — 頻出テーマ × 年度(2010〜2027年度)
以下は院試Hubで分類した問題の集計です。各大学の募集要項が定める出題範囲の全体や、次回の出題確率を示すものではありません。
| テーマ | 2027 | 2026 | 2025 | 2024 | 2023 | 2022 | 2021 | 2020 | 〜2019 | 大学 | 合計 |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 伝達関数 | 1 | 17 | 29 | 21 | 17 | 19 | 6 | 4 | 7 | 13 | 122 |
| RC回路の過渡応答 | 3 | 10 | 17 | 9 | 4 | 9 | 4 | 3 | 2 | 14 | 61 |
| ボード線図 | – | 4 | 5 | 6 | 2 | 6 | – | – | 2 | 10 | 26 |
| フィードバック制御 | – | 2 | 3 | 2 | 1 | 3 | 1 | 1 | 2 | 3 | 15 |
| RLC回路 | – | 3 | 1 | 4 | 2 | – | 1 | 1 | 1 | 7 | 13 |
| 年度計 | 4 | 36 | 55 | 42 | 26 | 37 | 12 | 9 | 14 | 237 |
「〜2019」は2010〜2019年度の合計です。数字はテーマ別ののべ件数で、1つの設問が複数テーマに当たる場合は重複して数えています。重複を除いた設問数は182問です。
制御工学を出題する大学・研究科と試験科目
| 大学・研究科 | 試験科目 | 設問 | 出題年度 | 解答PDF |
|---|---|---|---|---|
| 電気通信大学大学院情報理工学研究科 | 専門科目(機械知能システム学) | 25 | 2020〜2026(7年度) | 2020〜2026年度・7本¥3,200 |
| 九州大学大学院システム情報科学府 電気電子工学専攻 | 専門科目 | 13 | 2022〜2026(5年度) | 2022〜2026年度・5本¥2,880 |
| 京都大学情報学研究科 | システム科学コース | 10 | 2021〜2025(5年度) | 2021〜2025年度・5本¥2,880 |
| 東京大学情報理工学系研究科 システム情報学専攻 | システム情報学 | 9 | 2022〜2026(5年度) | 2022〜2026年度・5本¥2,880 |
| 早稲田大学大学院基幹理工学研究科 | 機械科学・航空宇宙専攻 専門科目 | 5 | 2022〜2026(5年度) | 2022〜2026年度・5本¥2,880 |
| 大阪大学情報科学研究科 | 専門科目(情報工学) | 5 | 2021〜2024(3年度) | 2020〜2025年度・6本¥3,200 |
| 東京大学情報理工学系研究科 知能機械情報学専攻 | 知能機械情報学 | 5 | 2016〜2020(5年度) | 2016〜2020年度・5本¥2,880 |
| 東京大学工学系研究科 機械工学専攻 | 機械工学 専門科目 | 5 | 2021〜2026(4年度) | 2021〜2026年度・6本¥3,200 |
| 東京大学新領域創成科学研究科 | 物質系専攻 専門科目 | 5 | 2023〜2026(4年度) | 2022〜2026年度・5本¥2,880 |
| 九州工業大学大学院情報工学府 | 専門科目(知的システム工学) | 4 | 2025〜2026(2年度) | 2025〜2026年度・2本¥1,680 |
| 室蘭工業大学大学院工学研究科 | 専門科目(機械ロボット工学・共創情報学E系) | 4 | 2025〜2026(2年度) | 2025〜2026年度・4本¥2,580 |
| 東京大学情報理工学系研究科 電子情報学専攻 | 専門科目 | 4 | 2023〜2025(3年度) | 2021〜2025年度・5本¥2,880 |
| 東北大学大学院工学研究科 電気・情報系 | 基礎・専門科目 | 4 | 2023〜2025(3年度) | 2023〜2026年度・7本¥3,200 |
| 東北大学大学院情報科学研究科 | 2群 情報・生命系 基礎・専門科目 | 4 | 2023〜2025(3年度) | 2023〜2026年度・7本¥3,200 |
| 北海道大学大学院情報科学院 | 情報科学専攻 システム情報科学コース 専門科目 | 4 | 2025〜2026(2年度) | 2025〜2026年度・2本¥1,680 |
| 名古屋工業大学工学研究科 電気・機械工学系 機械工学プログラム | 機械工学プログラム 専門科目 | 4 | 2024〜2027(4年度) | 2024〜2027年度・4本¥2,580 |
| 名古屋大学大学院工学研究科 機械航空系 | 基礎部門・専門部門 | 4 | 2022〜2025(4年度) | 2022〜2025年度・4本¥2,580 |
| 京都大学工学研究科 機械工学群 | 数学・機械力学・専門科目 | 3 | 2024〜2026(3年度) | 2024〜2026年度・3本¥2,180 |
| 京都大学理学研究科 物理学・宇宙物理学専攻 | 専門科目(物理学) | 3 | 2023〜2025(2年度) | 2021〜2026年度・6本¥3,200 |
| 京都大学情報学研究科 | 通信情報システムコース | 3 | 2022〜2025(2年度) | 2021〜2025年度・5本¥2,880 |
| 京都大学情報学研究科 | 数理工学コース | 3 | 2021〜2024(3年度) | 2021〜2025年度・5本¥2,880 |
| 室蘭工業大学大学院工学研究科 | 専門科目(電気電子工学・共創情報学I系) | 3 | 2026(1年度) | 2025〜2026年度・4本¥2,580 |
| 東京科学大学情報理工学院 情報工学系 | 専門科目(情報工学) | 3 | 2020〜2023(3年度) | 2020〜2026年度・6本¥3,200 |
| 東京大学工学系研究科 電気系工学専攻 | 専門科目 | 3 | 2022〜2025(2年度) | 2022〜2026年度・4本¥2,580 |
制御工学と設問が重なる他分野の頻出テーマ
- ラプラス変換15大学63問院試 信号処理の出題傾向と対策
関連する対策ガイド
制御工学の教材
過去問の前に、この分野を基礎ノートと独自の類題で固める問題集です。