[1] 主慣性モーメント
軸のまわりの慣性モーメントの定義は I=∫ρr⊥2dV(r⊥ は質量要素から軸までの距離)である。軸が主軸かどうかは慣性乗積で決まる。直方体は重心を通る面について対称なので、ξ→−ξ の反転で自分自身に重なり、ξ の奇数次を含む積分は零になる。主軸のまわりの回転では角運動量が角速度と平行になり、[2] の回転エネルギーは 21Iζθ˙2 の1項で書ける。
辺の全長 w,d の直方体が、重心を通り w,d の辺を含む面に垂直な軸のまわりに持つ慣性モーメントは M(w2+d2)/12 である。この問題の a,b は辺の半分なので全長は 2a,2b で、w=2a, d=2b を入れると M(4a2+4b2)/12=M(a2+b2)/3 となり、上の積分と一致する。教科書の式の w,d に、問題の a,b をそのまま入れない。
極限で確かめる。a=b の立方体(一辺 2a)では3軸とも 32Ma2 で、立方体の Ms2/6(s=2a)と一致する。b→0 の正方形の板では Iξ=32Ma2、Iη=Iζ=31Ma2 となり、直交軸の定理 Iξ=Iη+Iζ を満たす。a→0 の細い棒(長さ 2b)では Iζ=31Mb2=M(2b)2/12、Iξ→0 である。次元は kgm2 である。数値例で ρ=2.70×10³ kg/m3(アルミニウム相当)とすると、M=10.8 kg、Iζ=0.153 kgm2、Iξ=0.0180 kgm2 である。この数値を [5] まで使う。
辺の半分を全長と読み違えて M(a2+b2)/12 とすると 0.0383 kgm2 で、正しい値の1/4になり、[5] の周期は半分の 0.341 s になる。Iζ の代わりに Iξ=32Ma2 を使う誤りもあり、この場合の周期は 0.234 s になる(正しい値は 0.683 s)。
[2] 運動エネルギー、ポテンシャルエネルギー、ラグランジアン
使う知識は、ケーニッヒの定理と、主軸まわりの回転エネルギーである。剛体の運動エネルギーは、重心の速度 vG による 21MvG2 と、重心まわりの回転 21ω⋅Iω の和になる。質量要素の速度を vG+ω×r′(r′ は重心から測った位置)と書いて2乗すると、vG⋅(ω×∫ρr′dV) の交差項が出るが、重心の定義から ∫ρr′dV=0 なので消える。この問題は ζ 軸まわりの回転だけを考えるので ω=θ˙ζ^ であり、[1] で主軸と確かめた ζ 軸の Iζ がそのまま使える。
糸の張力は剛体に働くが、ラグランジアンには入らない。糸は伸びないので、P の速度は A から P への糸と垂直な成分しか持たず(P は A を中心とする半径 l の球面上を動く)、張力は仕事をしない。糸の効果は [3] の拘束条件で Z と θ を結びつける形で入る。
次元を確かめる。MZ˙2 は kg(m/s)2=J、Iζθ˙2 は kgm2s−2=J(θ は無次元)、MgZ は kg⋅m/s2⋅m=J で、3つの項はすべてエネルギーである。Z の原点を平衡位置の重心に置いたことは U に定数が加わるかどうかだけに関わり、運動方程式を変えない。
誤りは、U の符号を逆にして −MgZ とすることである。[3] 以降の計算で、数値例の ω2 が +84.7 s−2 ではなく −84.7 s−2 になり、振動解が得られない。
[3] θ だけを座標とするラグランジアン
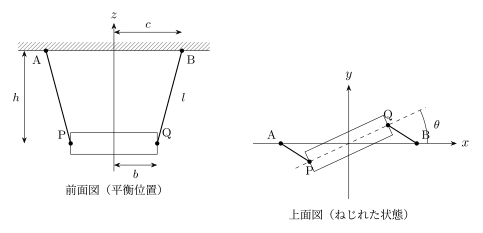
使う知識は、拘束による自由度の削減と、微小振動の近似の次数である。剛体の座標 (θ,Z) のうち、糸の長さが一定という条件 ∣Q−B∣=l が Z を θ の関数に決める。自由度は2から1に減り、拘束力である張力は消える。問題文のヒントが、点Qが点Bを中心とする半径 l の球面上にあることを指摘しており、これがこの条件を使う合図である。
微小振動では、ラグランジアンを θ,θ˙ の2次まで残せば、運動方程式が線形になる。拘束の式から Z は θ2 のオーダーなので、Z2∼θ4 は Zh∼θ2 に比べて落とせる。Z˙2 も θ2θ˙2 で4次であり、2次の項 θ˙2 と θ2 だけが残る。数値例で θ=0.02 rad とすると、拘束の式を厳密に解いた Z=h−h2−2bc(1−cosθ) は 0.02449 mm、近似式は bcθ2/(2h)=0.02449 mm で一致する。落とした Z2 の項の相対的な大きさ Z/(2h) は 2.5×10⁻⁵、Z˙2 の項は θ˙=1 rad/s のとき回転の項の 4.2×10⁻⁴ 倍である。
物理的な意味は、図の上面図から読める。棒が θ だけねじれると、糸の水平方向の投影が長くなる。糸の長さは変わらないので鉛直方向の成分が縮み、剛体が持ち上がる(Z>0)。ねじれの向きによらず θ2 に比例して持ち上がるので、θ=0 が位置エネルギーの極小になり、復元力が働く。
誤りは、1−cosθ≃θ2/2 の係数 1/2 を落とすことである。Z=bcθ2/h となって位置エネルギーが2倍になり、[5] の周期は 0.483 s と、正しい値の 1/2 倍になる。
[4] θ に関するラグランジュ方程式
ラグランジュ方程式は、作用 ∫Ldt が停留する条件から出る。座標 θ が拘束を満たす形で選ばれているので、拘束力である張力は方程式に現れない。力学の原理は同じだが、力を1つずつ数える方法に比べて、張力のような未知の拘束力を計算せずに済む。
張力のトルクから別に導いて確かめる。2本の糸の張力の大きさを同じ f とする。Q にかかる張力は Q から B へ向き、成分は lf(c−bcosθ, −bsinθ, h−Z) である。鉛直方向の釣り合い(微小量で Z を無視)から 2fh/l=Mg、すなわち f/l=Mg/(2h) である。Q の水平成分による ζ 軸まわりのトルクは、位置 (bcosθ, bsinθ) との外積で −lfbcsinθ となり、P 側も同じ値を持つ。2本の合計は
Kζ=−2⋅lfbcsinθ=−hMgbcsinθ≃−hMgbcθ
で、Iζθ¨=Kζ から [4] の式と一致する。
次元は、Iζθ¨ が kgm2s−2、(Mgbc/h)θ が kg⋅m/s2⋅m で、どちらもトルクの単位 Nm である。
誤りは、∂L/∂θ の符号を落として Iζθ¨−(Mgbc/h)θ=0 とすることである。数値例では θ¨=+84.7 s−2θ となり、θ が指数関数的に増える解になる。[3] で位置エネルギーが θ2 に比例して増えることと矛盾するので、符号は確かめられる。
[5] 微小振動の周期
θ¨=−ω2θ の一般解は θ0cos(ωt+φ) で、周期 2π/ω は振幅 θ0 によらない。この等時性は、位置エネルギーが θ2 に比例する(ラグランジアンを2次で打ち切った)ことから出る。振幅が大きくなれば、落とした4次の項の影響で周期が変わる。数値例で、厳密な拘束 Z(θ) と Z˙ の項を含む1自由度のラグランジアンを数値積分すると、振幅 0.002 rad の周期は 0.682619 s で、公式の 0.682618 s と一致する。振幅 0.30 rad では 0.6997 s で、約2.5\%長い。
当てはめでは、数値例の h=0.502−0.102 m=0.4899 m、Iζ/M=(0.052+0.202)/3 m2=0.014167 m2 から ω=9.8×0.20×0.30/(0.4899×0.014167) s−1=9.205 rad/s、T=0.683 s である。
次元は (Iζ/M)h/(gbc) が m2⋅m/(m/s2⋅m2)=s2 で、平方根が時間になる。質量 M が消えるのは、慣性(Iζ∝M)と復元力(∝Mg)がともに M に比例するためである。極限として、糸が鉛直な c=b では h=l となり、T=2πl(a2+b2)/(3gb2) である。これは、回転半径 k の物体を間隔 2r の2本の糸(長さ l)で吊る二本吊りの標準式 T=2πk2l/(gr2) に、r=b、k2=(a2+b2)/3 を入れたものになる。a→0 の細い棒では T=2πhb/(3gc) である。糸が水平に近づく c−b→l(h→0)では、T→0 となる。下の図は、b=0.20 m、l=0.50 m を固定して c を変えた周期である。c が大きいほど糸が斜めになって復元力が強まり、周期が短くなる。
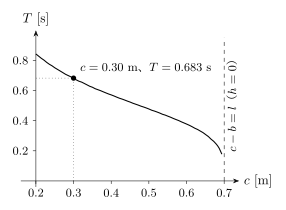
誤りは、慣性モーメントと高さの取り違えに集中する。Iζ の代わりに Iξ=32Ma2 を使うと T=0.234 s となり、正しい値の約0.34倍である。糸が斜めであることを見落とし、h を糸の長さ l に置き換えると T=0.690 s で、約1.0\%長い。慣性モーメントを M(a2+b2)/12(辺の半分を全長と読み違え)にすると 0.341 s、[3] で係数 1/2 を落とすと 0.483 s になる。これらの値は、いずれも同じ数値例から計算した。
解答
[1] 主慣性モーメント
剛体は密度 ρ で一様で、重心Gを原点にして −b≤ξ≤b、−a≤η≤a、−a≤ζ≤a の領域を占める。質量は M=ρ⋅2b⋅2a⋅2a=8ρa2b である。ξ,η,ζ の各軸は面の中心を貫く対称軸で、慣性乗積 ∫ρξηdV などは奇関数の積分になって零なので、3つの軸は主軸である。軸からの距離の2乗を積分する。ζ 軸のまわりでは距離の2乗が ξ2+η2 で、
Iζ=ρ∫(ξ2+η2)dV=ρ[4a2∫−bbξ2dξ+4ab∫−aaη2dη]=ρ[38a2b3+38a4b]=38ρa2b(a2+b2).
M=8ρa2b を使うと Iζ=31M(a2+b2) である。η 軸まわりは η と ζ の役割が同じなので Iη=Iζ となる。ξ 軸まわりは ∫η2dV=∫ζ2dV=8a4b/3 から Iξ=ρ⋅16a4b/3=32Ma2 である。
[2] 運動エネルギー、ポテンシャルエネルギー、ラグランジアン
剛体の運動は、重心Gの鉛直方向の移動 Z と、ζ 軸(鉛直)まわりの回転角 θ だけである。重心は (0,0,Z) にとどまり、ξ 軸と η 軸のまわりの回転は考えない。運動エネルギーは重心の並進と重心まわりの回転の和である。重心の速さは ∣Z˙∣、角速度は大きさ ∣θ˙∣ で ζ 軸の向きを持ち、ζ 軸は主軸なので、回転の部分は 21Iζθ˙2 になる。糸は質量がなく、運動エネルギーを持たない。重力のポテンシャルエネルギーは、平衡位置の重心の高さ(Z=0)を基準にして MgZ である。
[3] θ だけを座標とするラグランジアン
点Qは点B=(c,0,h) から距離 l にある。平衡位置では Q=(b,0,0) なので (c−b)2+h2=l2、すなわち h=l2−(c−b)2 である。θ だけ回転した状態では重心が (0,0,Z) にあり、Q は重心から ξ 軸の向きに b の位置なので Q=(bcosθ, bsinθ, Z) である。球面の条件 ∣Q−B∣2=l2 は次のとおりである。
(bcosθ−c)2+b2sin2θ+(Z−h)2=l2.
展開すると b2+c2−2bccosθ+Z2−2Zh+h2=l2 である。h2=l2−c2+2bc−b2 から b2+c2+h2−l2=2bc なので、
Z2−2Zh=−2bc(1−cosθ).
P と A も、P=−Q、A=−B の対称性から同じ式を与える。θ,θ˙ は微小量なので、与えられた近似 cosθ≃1−θ2/2、Z2−2Zh≃−2Zh を使うと −2Zh=−bcθ2 となり、
Z=2hbcθ2,Z˙=hbcθθ˙.
21MZ˙2=2M(hbc)2θ2θ˙2 は θ,θ˙ の4次なので無視する。ポテンシャルエネルギーは U=MgZ=2hMgbcθ2 である。これを [2] の L に代入すると次を得る。
[4] θ に関するラグランジュ方程式
θ に関するラグランジュ方程式は dtd∂θ˙∂L−∂θ∂L=0 である。[3] の L から ∂L/∂θ˙=Iζθ˙、∂L/∂θ=−hMgbcθ なので、
[5] 微小振動の周期
[4] を Iζ で割ると θ¨=−ω2θ、ω2=hIζMgbc である。解は θ=θ0cos(ωt+φ) で、周期は T=2π/ω である。Iζ=31M(a2+b2) を代入すると M が消えて、
ω2=h(a2+b2)3gbc,T=ω2π=2πMgbcIζh=2π3gbch(a2+b2).
最終答
[1] 主慣性モーメント
Iξ=32Ma2,Iη=Iζ=31M(a2+b2)
[2] 運動エネルギー、ポテンシャルエネルギー、ラグランジアン
T=21MZ˙2+21Iζθ˙2,U=MgZ,L=T−U=21MZ˙2+21Iζθ˙2−MgZ
[3] θ だけを座標とするラグランジアン
L=21Iζθ˙2−2hMgbcθ2,h=l2−(c−b)2
[4] θ に関するラグランジュ方程式
Iζθ¨+hMgbcθ=0
[5] 微小振動の周期
T=2πMgbcIζh=2π3gbc(a2+b2)l2−(c−b)2